ラベル physics の投稿を表示しています。 すべての投稿を表示

2012年12月14日金曜日

三つ子のパラドックス2 triplets' paradox 2 , deterministic Special relativity

http://akimpotos.blogspot.jp/2013/02/2-triplets-paradox-3.html以前 三つ子のパラドックス http://akimpotos.blogspot.jp/2012/03/blog-post.html で時間遅れはエネルギーの与えられていた物に発生するのでは? などと書いていましたがこれの意味をもう少し考えてみます。

If a time lag occurs in the thing in which energy was given in triplets' paradox http://akimpotos.blogspot.jp/2012/03/blog-post.html?
I further consider the meaning of this.

三つ子のパラドックスは別に双子のパラドックスというものがあって二つの宇宙船(AとBとします)しか存在しない場合はどちらに時間遅れが起こるのか?というものです。

With twins' paradox
When only two spacecrafts (referred to as A and B) exist, to which does a time lag happen?

なるほど二つしかない場合は一見完全に互いに同じに見えてパラドックスになっています。

When there are only two spacecrafts , which becomes completely symmetrical.

宇宙船Aが噴射していくとエネルギーが与えられたのはAなのでAがBに対して時間遅れが生じるとしてもよさそうに思いますがこれはもともとはじめに宇宙船AとBが静止状態からスタートして離れていくからであって例えば次のような場合はどうでしょうか?

The spacecraft A flies.
It is the spacecraft A that energy was given.
Therefore, in the spacecraft A, a time lag arises to the spacecraft B.
However, it is because the spacecraft A and the spacecraft B start and separate from the state of rest.
For example, when as follows, how is it?

「どこから来たのかわからない素性の知れない宇宙船AとBがやってきてすれ違おうとしている、この場合時間遅れの関係はどうなるのか?」

unknown spacecraft A and B are passing each other .
How about  in this case?

この場合はこの二つの宇宙船からなる系の定点をすれ違ったところと定めれば確定しそうです。
この定点からAとBの速度が確定しそれぞれの時間遅れが計算できることになります。

In this case it is likely to be determined where spacecraft  passed a fixed point of the system consisting of the two spacecraft.
So that each time delay can be calculated.velocity of A and B is determined from this fixed point.

三つ子のパラドックスはこの系の定点が地球であり、なので定点から離れる宇宙船のみに時間遅れはおこることになります。

In the paradox of triplets fixed point of this system is the earth,
So, the time delay will be occurs only on the spacecraft away from the fixed point.

双子のパラドックスは定点がAとBと二つにあるようです。

 in the twin paradox, the fixed point is located on the B and A.

この考えであれば次のようなパラドックスも矛盾無く説明できます。

This idea can be explained without contradiction as well, such as the following paradox.
これのBからAをみた時間、空間変換は次のようになります。
これはBからAの船尾(としておきます)での時間と距離をみたものでAの船尾から移動しない場合です。
したがってAの船尾では時間ばかりが進むということになり結果BとAの時間比較ができるということになります。

Observing the A from B.
Time and space conversion is as follows.

We got the time and distance in the stern of the A.
It is the case that passengers do not move from the stern of the A.

In the stern of A, the only time advance will occur.
So, it means that I can compare the time.


(時間、空間は簡単のため1秒としてあります。 なので時間は光速のC、距離は速度となります。赤線がローレンツ変換で、その変換結果が現れる双対軸は青)

(there is the time and space as one second to simplify it.) So C is the velocity of light, the distance become the velocity time. A red line is Lorentz transformation. ) blue in the axis where the conversion result appears
結果は、Aでは時間はC/γ となりAの時間はBより遅れます。

The result is C/γ in A. The time of A is delayed from B.

ところがAからBを見た場合も対称的な関係であることから同じく遅れるということになりパラドックスに見えます。

However, it is the relations that are symmetric when We watch B from A. So it becomes the paradox.

で、次のような場合はどうなるかというと

Well, how about the following case?

A,Bは連結して地球から速度Uまで加速


Bは逆噴射して 速度0(地球と同じ)になる
B retro-fires and becomes velocity 0


Bが逆噴射した(エネルギーを速度に変えた)のだからBはAより時間が遅れる?

Because B retro-fired ( changed energy into velocity ), in B, is time delayed from A?


これは下のように定点Kから素直にA,B別々にローレンツ変換するとまったく矛盾がない場合が得られます。

When A,B does Lorentz transformation separately obediently from fixed point K, a case without contradiction is provided really.

各々の宇宙船から定点を見る場合はその定点が二つの時間を持つため矛盾となるかもしれません。(これについては実はよく考えていません、特殊相対性理論は本当に頭がこんがらがってきます。)

Because the fixed point has two time when I watch a fixed point from each spaceship, it may become the contradiction. (in fact, as for the special theory of relativity that I do not think of carefully, a head really gets very tangled about this.)

定点を定めることにより全ての運動する物体の時間は定点に対して遅れる一方となります。

The time of all moving objects is delayed for a fixed point.

ところで宇宙船からは定点はどのように見えるかというと、これは定点の時間(Ct :t=1)、空間(定点なので 0)を変換(問い合わせてみること)すればよく時間はCγ(定点が進む)、距離は -uγ(遠ざかる) となります。

By the way, how may you see fixed point K from a spaceship?
You should convert time and space of fixed point K.
It becomes Cγ .
So  time of fixed point K  advances.
The distance becomes -uγ.
So fixed point K goes away from a spaceship.
更に定点を基準に宇宙船A,Bが互いにどう見えるかも計算します。
Aは定点から(C,u)、Bは(C,v)で運動しているのでAはBに、BはAに問い合わせてみます。

Furthermore, We start from fixed point K. And  calculate how We can see spaceship A,B each other.
A moves from a fixed point in (C, u).
A refers to B.
B refers to A.

計算は簡単で、 AはBからγb(C-uv/C , -v+u)、BはAからγa(C-uv/C ,- u+v) と見えていることになります。

The calculation is easy.
We see A with γb(C-uv/C, -v+u) from B and  B with γa(C-uv/C, - u+v) from A.

※ 宇宙船 A からBを観測した場合     observe B from spaceship A

時間項の比は、 Bの速度 v >=  Aの速度 u とした場合 γb >= γa となるので分母をAとしたい場合はその比 γa/γb <= 1  (つまりBはAに比し時間が遅い)とします。
これで、時間の進み遅れが計算できます。

We assume  v >= u.
The ratio of the time becomes γb >=γa.
When We assume a denominator A, it becomes the ratio γa/γb <= 1 .
in other words, in B, time is late in comparison with A.
Thus We can calculate a progress delay of the time.

速度は (-v+u) / (C-uv/C) となり合成速度が出ています。

The velocity becomes (-v+u) / (C-uv/C).
So We can calculate composition of velocity.

ところで、これは結局合成速度を出すことにしか他ならないということになります。

By the way, this becomes nothing but that We calculate composition of velocity after all.

今の気持ちはですね、オーマイゴッドですねえ。(少しガッカリ・・・)
ま、しかた無いので気を取り直して・・・。

The present feeling is  O MY GOD. (disappointed a little.)
Oh, take heart.


さて本当にOKかどうかはどうやって検証したらいいのでしょうか?
何らかの方法でK点を知る方法はないのでしょうか?
双方の宇宙船がビーコンを出しそれを観測するという方法はどうでしょうか?

By the way, how should I have inspected whether I was really OK?
Will not there be the method to know the K-point by some kind of methods?
How about the method both spaceships give a beacon, and to observe it?


とりあえず本当に計算できるかどうか確かめてみます。
比 γa/γb または比 γb/γa  および互いの宇宙船までの距離が計測できるものと仮定します。

We will check whether We can really calculate first of all.
We suppose that We can measure ratio γa/γb (or ratio γb/γa) and the distance to each other's spaceships.


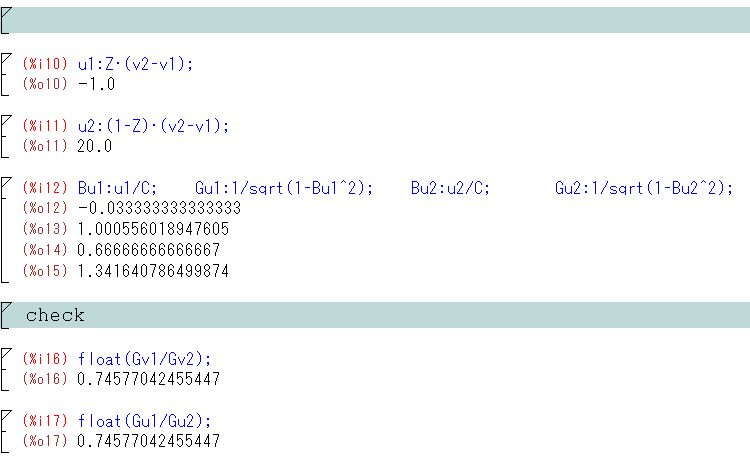
 検算    ※全ての^1/2 は+の絶対値

Checking   * All ^1/2 is absolute value of +


ほぼ双子のパラドックスの場合、しかしこれは非対称

In the case of approximately twin paradox.  However, this is asymmetry

完全な双子のパラドックス?      Completely symmetric twin paradox?

結局、定点Kも自由に定めることができます。
なので、ある地点の体験をしたければその地点に行けば良いということになります。
なので、結局不思議なことは何もないと言うことですね?

We can determine fixed point K freely, too after all.
So it is expected that We should go to the spot if We want to experience a certain spot.
So is it to say that there is no mysterious thing after all?

結局、合成速度を導出するというのは3つの点の関係に他なりません。

It is nothing but the relations of three points to derive composition of velocity after all.

この図は3つの点の固有時間の関係を表した参考です。
値は適当に入れています。  固有時間の値の大きさの関係に矛盾はありません。

This diagram is the reference that expressed relations of the proper time of three points.
The value can come properly.
Relations of  the value of the proper time do not include the contradiction.

他の定点が存在する場合も図にしてみました。
I made the diagram when other fixed points existed.

方向-速度図
direction -velocity diagram

「宇宙船が定点に向かっていくこと」と「宇宙船が定点から離れていくこと」は等価としています。
なので、矢印は外側にのみ向かいます。
なので、解釈するにはある種の癖がでるので注意が必要です。

It is equivalent that "a spaceship is separated from a fixed point" with "a spaceship going to the fixed point".
So the arrow goes outward.
So attention is necessary because a certain habit appears to interpret it.

v1による時間遅れについてですが、V0とu1による時間の遅れは同時に発生しています。
なので、全体の時間の遅れは「V0による時間の遅れ」 と 「u1による時間の遅れ」の合計 ではない。  なので矛盾は無いと思います。

 About a time delay by v1, the delay of the time by V0 and u1 occurs at the same time.
So the delay of the overall time is not the total of "a delay of the time by V0" and "the delay of the time by u1".
So I think that there is not the contradiction.

念のため、u1の「固有時間」を確認しておきます。
「固有時間」はローレンツ変換の保存量で時間遅れを表します。
なので、u1のL空間中のローカル座標系でのx軸とy軸の「固有時間」を計算します。
これは、単なる合成速度を計算すればよいので、いちいち計算するまでも無く 、tu1=sqrt(1- v1^2/C^2) となります。
計算する合成速度はu1,u2のことです。念のため。

I confirm "proper time" of u1 just to make sure.
I express a delay of the time with quantity of preservation of the Lorentz transformation at "peculiar time".
So I calculate "proper time" of x-axis and the y-axis in local coordinate systems in L space of u1.
Because you should calculate simple synthetic velocity,  there is not it, and this becomes tu1=sqrt(1- v1^2/C^2) even if I calculate one by one.
The composition of velocity to calculate are u1 and u2. Just to make sure.

一方、v1の「固有時間」も tv1=sqrt(1- v1^2/C^2) です。

つまり、u1の終点の時間の遅れと、v1の終点の時間の遅れは同じということになります。
u1とv1の終点は宇宙船Aです。

On the other hand, it is tv1=sqrt(1- v1^2/C^2) at "proper time" of v1.

In other words a delay of the time of the terminal of u1 and the delay of the time of the terminal of v1 are to be the same.
The terminal of u1 and v1 is spaceship A.

y軸上の「固有時間」は voy-u1y=0 なので結果 0です。
つまり、x軸上の「固有時間」だけを考慮すれば良いということになります。

Because "proper time" on the y-axis is voy-u1y=0, it is result 0.
In other words I am to consider only  "proper time" on the x-axis.

この関係は、もっと極端なケースを考察すると解りやすいです。
It is easy to understand that these relations consider a more extreme case.

以上のことをとりあえず纏めます。
I settle the above-mentioned thing first of all.

1. 合成速度の関係を使ってもなお双子のパラドックスと同じパラドックスが発生する。
    ある点から観測しても、また他の点から観測しても良い。
    そして、それぞれで矛盾のない答えが得られる。

1. Paradox same as twin paradox still occurs even if I use the relations of the synthetic speed.
    You may observe it again from other points even if you observe it from a certain point.
    And an answer without the contradiction is provided in each.

2. 定点は時間遅れを比較するための基点となりうる。

2. The fixed point can become a basic point to compare the delay at time.


これを理解するための合理的な解釈は次のようなものでしょう。

1. まず、力学と時間は別のことだろう。

物体の運動やエネルギー保存に関わること、いわゆる力学では実は相対的な観測でも成立するのです。特殊相対性理論でもおなじことです。
例えば、弾性衝突の実験を飛行している宇宙船の中でしても、地球でしても同じように解くことができます。はたまた異なる宇宙船中で実験しても同じことです。

The rational interpretation to understand this will be the following thing.

1. At first, as for the time, It will be different from the mechanics.
In fact, even relative observation is established with motion of object and being concerned with energy preservation, so-called mechanics. Even the special theory of relativity is the same thing.
For example, I can untie it in the same way even if I do it in a spaceship flying an experiment of the elastic collision even if it is the earth. Or it is the same thing even if I test it in different spaceships.

参考   Reference  http://akimpotos.blogspot.jp/2012_02_01_archive.html


2.例えば、宇宙線が地球に衝突する場合は力学的に宇宙線の時間が遅れてより長く進みます。
これは地球からの相対的な観測ではそうでないとエネルギー的につじつまが合わなくなるからです。
また、特殊相対性理論は観測した値を使っても良いと言っています。
しかし、ややファンシーな表現ですが宇宙線の粒子の上に小人が住んでいるとします。
この小人の年齢のとり方は力学の観測とは別の法則に従っているのではないでしょうか。
小人は地球から観測される前から宇宙線の上に住んでいるのですから・・・。


2. For example, when cosmic rays collide with the earth, the time of cosmic rays is delayed dynamically and advances for a longer time.
This is because otherwise consistency does not match energetically by the relative observation from the earth.
In addition, I say that the special theory of relativity may use the value that I observed.
However, it is slightly fancy expression, but it is said that a dwarf lives on the particle of cosmic rays.
Will not how to get age of this dwarf obey the law that is different from the observation of the mechanics?
Because the dwarf lives on cosmic rays since before was observed from the earth; :-)


3. 時間遅れの関係は下のzを定める必要があります。
定点Kが宇宙船Bにあれば時間遅れは宇宙船Aだけに発生するでしょう。
これもまた特殊相対性理論に従っていますよね?

3. It is necessary for the relations of the delay of the time to determine z.
If there is fixed point K on spaceship B, the delay of the time will occur only on spaceship A.
Does this obey the special theory of relativity again, too?
このu1,u2が判る一番簡単な例は宇宙船A,Bが交差した地点で、その地点に何か目印を置くことができればわかるでしょう。 車とちがい宇宙には地面が無いので宇宙船が交差する前には速度u1,u2は測れません。

I will understand the simplest example understanding this u1,u2 if I can put an anything mark at the spot at the spot where spaceship A,B intersected. Speed u1,u2 cannot be measured before a spaceship intersects because there is not the ground unlike a car in the space.

地球(B)から宇宙船Aが出発するということは u1=0,z=0 で交差したということと等価です。

It is equivalent with having intersected in u1=0,z=0 that spaceship A leaves earth (B).


4. 力学はもともと相対的かつ強い対称性があります。
運動体のエネルギー量は相対運動する点から観た場合容易に変化します。

4. Originally the mechanics has a relative and strong symmetry.
When I watch it from a point carrying out a relative activity, the amount of energy of the moving body changes easily.


E=m*(V+B)^2/2   B is relative velocity


一方特殊相対性理論は時間と空間の変換です。
この二つを組み合わせると相対性というより混乱が更に高まることになります。

On the other hand, the special theory of relativity is conversion of the time and space.
Confusion will rise rather than relativity more when I put these two together.

そこで私は悩むのをあきらめました。私は特殊相対性理論が示すものは無条件に認めることにします。

Therefore I gave up being troubled. I decide to recognize the thing which the special theory of relativity shows unconditionally.

つまり、矛盾していると思えることでもそれが適用できるケースが実際にあると思います。

In other words I think that there is really the case which it can apply even that I think that I contradict it to.


力学に適用する「時間」
 "Time" to apply to the mechanics

これは完全に相対的かつ対称的な関係です。
This is completely relative and symmetric relations.

しかし、経過時間として使われることはありません。
However, there cannot be the thing used as an elapsed time.

まるでストップウォッチのようです。
This is totally like the stopwatch.


これは経過時間として使われる時間です。 これはまるで普通の時計のようです。
This is time spent as an elapsed time.    This is totally like the clock.


さて、2種類の「時間」があると言うことになるのでしょうか?

By the way, will we be to have two kinds of "time" ?

再び、謎々だ?
特殊相対性理論って本当は特殊相対性謎々生成理論って言うのじゃないか?
今、なんとなくどこかの神経が切れた音が聞えたわ。

It is a riddle again?
Is the special theory of relativity that a special relative riddle generation theory actually says?
I just heard the sound that somehow some nerve was cut. :-o

この謎々への私の答えは次のとおりです。
これは、まるでキュビスムである。
キュビスムでは正面、側面、上面、下面、ヨコ、タテ、斜めが全て平面で表現されています。
特殊相対性理論でも2種類の時間と空間の関係がローレンツ変換に入っている。
でも、本当に2種類の時間と空間が存在するのでしょうか?
私は次のように答えるでしょう。
「それは神のみぞ知る」
だけど、私は2種類の時間と空間が存在したら面白いと思います。
それは、結局ローレンツ変換の使い方の区別にすぎないのかもしれません。

My answers to this riddle are as follows.
This is totally Cubism.
Front, side, top surface, lower part, side, length, all the slants are expressed on a plane in Cubism.
Lorentz transformation contains relations of two kinds of time and space in the special theory of relativity.
But will two kinds of time and space really exist?
I will answer as follows.
"Only God knows it"
But I think that it is interesting if two kinds of time and space exists.
It may be only distinction of how to use Lorentz transformation after all.


冷静に考えると、やはりこのトリックはローレンツ変換の使い方の区別であるようです。

After all this trick seems to be distinction of how to use Lorentz transformation when I think calmly.


--------------------------------------------

To be continued
http://akimpotos.blogspot.jp/2013/02/2-triplets-paradox-3.html


2012年9月20日木曜日

非弾性衝突と運動量保存

非弾性衝突で運動量保存が成立する条件は、衝突の前後で

m1,m2 :質量     u1,u2 : 衝突前の速度   v1,v2 :衝突後の速度   
DB : 衝突により失われるエネルギー

式1   (1/2)*m1*u1^2+(1/2)*m2*u2^2  =  {(1/2)*m1*v1^2+(1/2)*m2*v2^2} +  DB

となります。

また相対性により    B :観測者の相対速度

式2   (1/2)*m1*(B+u1)^2+(1/2)*m2*(B+u2)^2 = {(1/2)*m1*(B+v1)^2+(1/2)*m2*(B+v2)^2} +  DB

でもエネルギー保存関係が成立します。

このとき 衝突により失われるエネルギー DB が相対速度に影響されない性質のものであるとすると(例えば熱とかになる)

式1 - 式2より

式3  m1*u1+m2*u2  =   m1*v1+m2*v2

と運動量保存関係が出せます。 http://akimpotos.blogspot.jp/2012/01/blog-post_19.html

速度をベクトルとしても、エネルギーは内積演算に従うことから同様に扱えます。

この運動量保存関係と 反撥係数   e  に

式4    e = -(v1-v2) / (u1-u2)

を用いると 式3 と4 より

式5  v1 = ((e+1)*m2*u2+(m1-e*m2)*u1)  /  (m2+m1)

式6 v2 =  ((m2-e*m1)*u2+(e+1)*m1*u1) / (m2+m1)

式7   DB = - ((e^2-1)*m1*m2*(u2-u1)^2) / (2*(m2+m1))       

となり、これは  u1,u2 の衝突前の速度のみに依存するものとなります。


2012年3月6日火曜日

三つ子のパラドックス

宇宙船の中の時間は 航路図 と 光路図  http://akimpotos.blogspot.com/?v=0p
にある外から観た玉の飛行時間α と宇宙船中の玉の飛行時間の比で
遅れます。(1/γとなる)
ところがこれは対象的な関係なのでいわゆる双子のパラドックスとなります。
http://ja.wikipedia.org/wiki/双子のパラドックス

で、双子でダメなら三つ子にしてしまえということで、
三つ子の1人を地球に、あとの二人をそれぞれ宇宙船で旅行させます。
宇宙船が帰ってきた時に二人の兄弟にそれなりの年齢差が出るように
それなりの速度差で飛ばしまた同時に帰ってこれるように…など条件を整える
ものとします。

そうすると、もし地球の時間が遅れるのならば帰ってきた時宇宙船は
速度差があるのだから地球の時間の遅れにも差がでます、
つまり帰ってきた兄弟は同時に年齢差のある地球の兄弟を見ることになり
これではオカルトになってしまいます。


なので、時間が遅れるのは宇宙船の方ということになります。


宇宙船の時間(T)の遅れは地球の時間をtとすると
T=t/γ ですがこの分母分子にm*c^2を乗じると
T=t*静止エネルギー/運動エネルギー とエネルギー比の形にできます。
なので時間が遅れるのは実際にエネルギーを与えられた方(つまりwikiにあるように
加速度を持った方)という解釈でもよさそうです。


-----------------------------------------------------------------------------------------------
続きがあります。
There is a continuance.
<http://akimpotos.blogspot.jp/2012/12/2-triplets-paradox-2-deterministic.html>

2012年2月28日火曜日

航路図 と 光路図

「速度合成 と MAXIMAへの式の貼付け」では、玉の航路図を用いましたがこの際なので光路図との関係をまとめておきます。
シナリオは速度Uで飛行する宇宙船の中を速度V=C/3で飛行する玉と光の様子を観るものです。
光は船の中で反射して往復しています。
光が逆行する場合は図中の左にある場合の座標変換関係を流用して表しています。
したがって、本来は玉の飛行中に黄色の矢印で示す宇宙船の図を置くことは適切ではありません。
本来の意味内容を考えると宇宙船の図を置くということは、その場所で座標変換の様子を観たい・・・・・ということであり、単に位置関係を知りたいならそれは斜交座標中のピンクの矢印で示す宇宙船の距離軸(上の方の)への射影でわかります。
また座標関係が反転しており、黄色とピンクで示す関係が繋ぎ目のところで突然入れ替わるという物理的にオカルトチックなものになっています。 地図でいえばメルカトル図法のように角度を保存するために面積が犠牲になっているという感じでしょうか。(この図では事象の一致と座標変換の保存)


2012年2月25日土曜日

速度合成 と MAXIMAへの式の貼付け

「(物理)運動量保存はエネルギー保存則? その12  」で特殊相対性理論での速度合成を逆行列で求めましたが、式に冗長というか不要なものがくっついていたので、結果には影響は出ないのですが、まああまりにひどいので整理して再掲しました。
くっついていた不要なものとは逆変換で求める際に付加していたγで、下図でベクトルA,B を C,Dから求めるのに使っていたものですがまったく必要ないものでした。
Tsuを変換行列とすると
[C*t, t*V]=[A , B]=Tsu*[α , β]  したがって         INVERT(Tsu)*[A,B]=[α,β] で 合成速度は  C*β/α となる。 [C*t, t*V]は更に時間 t  が共通なので γ と同じくこれも省略できますがあまり省略しすぎると物理的意味がわからなくなります。

更に玉にも座標系を与えると [C*t, 0]=[A , B]=Tsv*Tsu*[α , β]  したがって  
INVERT(Tsu)* INVERT(Tsv)*[A,B]=[α,β] で 合成速度は  C*β/α となる。(図はありません)
この C*t も片側が 0 なので実際は0以外の何でもよいです。


ところでいままでMAXIMAの式を添付していたのだけど、MAXIMAへのペーストのテストをウインドウズのメモ帳で確認して問題ないと思っていたのだけど、不思議なことに少しでもメモ帳を編集すると例えば

/* [wxMaxima: input   start ] */
beu:u/c;
/* [wxMaxima: input   end   ] */

のようなブロック単位ではではペーストできなくなってしまうことがわかった。 「/* [wxMaxima: input   start ] */」の部分を除いて 式「beu:u/c;」だけコピーは可能だがこれだと大変だ。どうも文字コードか何かの関係のような気もする。これは掲載した式でも同じ。

仕方ないので下記のように式だけにすると全てひとつのセルに入ってしまう。
動作はちゃんとします、がコメントも入れられなくなってしまうので  簡単なものならいいけど長いものだと使いにくくてどうしようも無い。
要所要所分割して入れると少しは見やすいかもと試してみたのだけどこれだと動作がどうもおかしい。
一行毎に徹底的に分けるか1セルに全て入れるしかないようです。
もうね、ガッカリです、お手上げ。

速度合成の式(MAXIMA)  
     ・全てひとつのセルに入れるようにしてください。(全行一括でコピーしてペースト)
---------------------------------------------
kill(all);
beu:u/c;
gmu:1/sqrt(1-beu^2);
tsu:gmu*matrix([1,-beu],[-beu,1]);
bev:v/c;
gmv:1/sqrt(1-bev^2);
tsv:gmv*matrix([1,-bev],[-bev,1]);
outvct:matrix([c*t],[0]);
invert(tsv).invert(tsu).outvct;
%[2]/(%[1]/c);
ratsimp(%);
outvct2:matrix([c*t],[t*u]);
invert(tsv).outvct2;
%[2]/(%[1]/c);
ratsimp(%);
---------------------------------------------

2012年2月10日金曜日

(物理)運動量保存はエネルギー保存則? その17

弾性衝突に関係するエネルギーを区別し以下に列挙していきますと、
静止質量のエネルギー(mC^2)、運動質量のエネルギーがある。
運動質量のエネルギーはγmc^2のこと(特殊相対性理論では質量はγmとなることからも導出できるので。)
 運動質量のエネルギーは観察する立場により異なる相対性(並進対称性?)のエネルギーで偽?エネルギー。
弾性衝突ではこれらのエネルギーは衝突前後(というよりその時点つまり瞬間で)で保存する。エネルギー以外でも運動量、運動質量、静止質量も保存する。特殊相対性理論での近似域でも同じ。
保存量はこの三つしかない、なぜなら特殊相対性理論のエネルギーを微積分していくとエネルギー γmc^2->運動量_γmv->質量γm->運動量->エネルギーと巡回するだけだから。相対速度のBで微分してあとB->0として良い訳はこれが速度であることから例えば0の時点でも加速度は持っているからその変化は有る。
特殊相対性理論ではエネルギー、質量はc^2が有る無しだけなので等価らしい。
近似域ではエネルギーは2次式(スカラ)なのでプロットすると円、運動量は1次式(ベクトル)でプロットすると線、この交点で衝突した場合と、しなかった場合の衝突後の速度が決まる。
従って衝突前後で保存するのは当然。 もし保存しなかったらこの世界はないのだから問うこと自身意味がない。

ということで特殊相対性理論でのうエネルギーと運動量のプロットするとどうなるかみていきます。

特殊相対性理論ではエネルギーと運動量の方程式で弾性衝突後の速度は解けないので数値的に求める。
数式処理ソフトのMAXIMAで方程式の0点を飛び出させるように絶対値の逆数をとり、それを3Dグラフでプロットすれば様子がわかるだろうということです。


その様子が上の図でエネルギーの線が円で、運動量が斜め線。
結構微妙ですが、MAXIMAはそれなりに描いてくれているようです。
これをみると弾性衝突でのエネルギーと運動量の役目がよくわかります。

交わるところが解のところで、右下は衝突しなかった場合、左側が衝突した場合です。 従ってこの左を目安に数値解を求めて行きます。
MAXIMAのグラフはグリグリ動かすことができるので真上からみるとよりはっきりします。
詳しくは下に式を載せてあるのでみてください。
それで、あれやこれやを試しながら、解のあるところをある程度解の範囲に絞り込んで、それを簡易ソルバーでさらに締め上げていきます。
この簡易ソルバーは2方向から締め上げる方式で、精度は10^-4 程度が限界のようです。
四方八方から締め上げていけば精度をあげることができると思います。

下の式は順次実行しないといけないので、ctl + R で再実行するようにしてください。
maximaがおもちゃのようにヒョヒョコ再計算して行くのはみていて面白いですよ。

注意:3Dグラフをプロットするところは頭にxを付けて xplot3D( …としてMAXIMAが反応しないようにしてあるので表示したい場合はxをとってください。
----------------------------------------------------------------------------------
/* [wxMaxima: input   start ] */
kill(all);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: comment start ]
% set initial value
   [wxMaxima: comment end   ] */
/* [wxMaxima: input   start ] */
C:30;
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
B:20;
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
vi1:10;
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
vi2:-20;
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
m1:1;
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
m2:2;
/* [wxMaxima: input   end   ] */
/* [wxMaxima: comment start ]
% cov
   [wxMaxima: comment end   ] */
/* [wxMaxima: input   start ] */
vo1:(B+vi1)/(1+B*vi1/C^2);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
vo2:(B+vi2)/(1+B*vi2/C^2);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
uo1:(B+ui1)/(1+B*ui1/C^2);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
uo2:(B+ui2)/(1+B*ui2/C^2);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: comment start ]
% gamma
   [wxMaxima: comment end   ] */
/* [wxMaxima: input   start ] */
Gvi1:1/sqrt(1-vi1^2/C^2);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
Gvi2:1/sqrt(1-vi2^2/C^2);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
Gui1:1/sqrt(1-ui1^2/C^2);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
Gui2:1/sqrt(1-ui2^2/C^2);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
Gvo1:1/sqrt(1-vo1^2/C^2);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
Gvo2:1/sqrt(1-vo2^2/C^2);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
Guo1:1/sqrt(1-uo1^2/C^2);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
Guo2:1/sqrt(1-uo2^2/C^2);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: comment start ]
% energy,momentum
   [wxMaxima: comment end   ] */
/* [wxMaxima: input   start ] */
Ei:Gvi1*m1*C^2+Gvi2*m2*C^2-Gui1*m1*C^2-Gui2*m2*C^2;
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
Qi:Gvi1*m1*vi1*C+Gvi2*m2*vi2*C-Gui1*m1*ui1*C-Gui2*m2*ui2*C;
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
Eo:Gvo1*m1*C^2+Gvo2*m2*C^2-Guo1*m1*C^2-Guo2*m2*C^2;
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
Qo:Gvo1*m1*vo1*C+Gvo2*m2*vo2*C-Guo1*m1*uo1*C-Guo2*m2*uo2*C;
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
define(plotEi(ui1,ui2), abs(Ei));
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
define(plotQi(ui1,ui2),abs(Qi));
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
define(plotEo(ui1,ui2), abs(Eo));
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
define(plotQo(ui1,ui2), abs(Qo));
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
define(plotEQi(ui1,ui2), (abs(Ei)*abs(Qi)));
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
define(plotEQo(ui1,ui2), (abs(Eo)*abs(Qo)));
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
define(plotEio(ui1,ui2), (abs(Ei)*abs(Eo)));
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
define(plotQio(ui1,ui2), (abs(Qi)*abs(Qo)));
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
define(plotEQ(ui1,ui2),  (abs(Ei)*abs(Eo)*abs(Qi)*abs(Qo)));
/* [wxMaxima: input   end   ] */
/* [wxMaxima: comment start ]
% plot
   [wxMaxima: comment end   ] */
/* [wxMaxima: input   start ] */
xplot3d([1/plotEQi(ui1,ui2), 0,
[ui1,-29,29], [ui2,-29,29]],[plot_format,gnuplot],[grid,50,50])$
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
xplot3d([1/plotEo(ui1,ui2), 0,
[ui1,-29,29], [ui2,-29,29]],[plot_format,gnuplot],[grid,52,52])$
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
xplot3d([1/plotEQ(ui1,ui2), 0,
[ui1,-29,29], [ui2,-29,29]],[plot_format,gnuplot],[grid,52,52])$
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
xplot3d([1/plotEQ(ui1,ui2), 500,
[ui1,-24.8,-24.4], [ui2,-0.5,0.5]],[plot_format,gnuplot],[grid,52,52])$
/* [wxMaxima: input   end   ] */
/* [wxMaxima: comment start ]
% slover
   [wxMaxima: comment end   ] */
/* [wxMaxima: input   start ] */
mysolver(slicenum,clp,cheklevel,xa,xb,ya,yb):=block(
[jj:0,kk:0,nextcheklevel,nextxa,nextya,nextxb,nextyb,dx,dy,value1,value2],
dx:(xb-xa)/slicenum, dy:(yb-ya)/slicenum,
for k:0 thru slicenum-1 do (kk:k,
    for j:0 thru slicenum-1 do (jj:j,
        nextxa:xa+jj*dx,nextya:ya+kk*dy,
        value1:float(1/plotEQ(nextxa,nextya)),
        if value1 >= cheklevel then
        (print("done left  ",jj," ",kk," ",value1," "),
        j:slicenum-1,k:slicenum-1)
  )),
for k:0 thru slicenum-1 do (kk:k,
    for j:0 thru slicenum-1 do (jj:j,
        nextxb:xb-jj*dx,nextyb:yb-kk*dy,
        value2:float(1/plotEQ(nextxb,nextyb)),
        if value2 >= cheklevel then
        (print("done right ",jj," ",kk," ",value2," "),
        j:slicenum-1,k:slicenum-1)
        )),
if value1 <= value2 then (value1:value2), nextcheklevel:value1*clp,
return([clp,value1,nextcheklevel,float(nextxa),float(nextxb),float(nextya),float(nextyb)])
)$
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
result:mysolver(100,40,1000,-24.6,-24.55,-0.2,0);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
result:mysolver(100,%[1],%[3],%[4],%[5],%[6],%[7]);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
result:mysolver(100,%[1],%[3],%[4],%[5],%[6],%[7]);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
result:mysolver(100,%[1],%[3],%[4],%[5],%[6],%[7]);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
result:mysolver(100,%[1],%[3],%[4],%[5],%[6],%[7]);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
result:mysolver(100,%[1],%[3],%[4],%[5],%[6],%[7]);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
result:mysolver(100,%[1],%[3],%[4],%[5],%[6],%[7]);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
result:mysolver(100,%[1],%[3],%[4],%[5],%[6],%[7]);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
result:mysolver(100,%[1],%[3],%[4],%[5],%[6],%[7]);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: comment start ]
check Left
   [wxMaxima: comment end   ] */
/* [wxMaxima: input   start ] */
float(plotEi(result[4],result[6]));
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
float(plotQi(result[4],result[6]));
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
float(plotEo(result[4],result[6]));
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
float(plotQo(result[4],result[6]));
/* [wxMaxima: input   end   ] */
/* [wxMaxima: comment start ]
check right
   [wxMaxima: comment end   ] */
/* [wxMaxima: input   start ] */
float(plotEi(result[5],result[7]));
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
float(plotQi(result[5],result[7]));
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
float(plotEo(result[5],result[7]));
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
float(plotQo(result[5],result[7]));
/* [wxMaxima: input   end   ] */
/* [wxMaxima: comment start ]
   [wxMaxima: comment end   ] */
/* [wxMaxima: input   start ] */
float(Gvi1*m1+Gvi2*m2);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
float(Gui1*m1+Gui2*m2);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
define(mi(ui1,ui2), float(Gui1*m1+Gui2*m2));
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
mi(result[4],result[6]);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: comment start ]
   [wxMaxima: comment end   ] */
/* [wxMaxima: input   start ] */
float(Gvo1*m1+Gvo2*m2);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
float(Guo1*m1+Guo2*m2);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
define(mo(ui1,ui2), float(Guo1*m1+Guo2*m2));
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
mo(result[4],result[6]);
/* [wxMaxima: input   end   ] */
----------------------------------------------------------------------------------

2012年2月9日木曜日

(物理)運動量保存はエネルギー保存則? その16

ちょっと思いついたこと。

エネルギーの等式を微分して運動量が出る。それをさらに微分していくと質量の等式になる。
どうやら保存量は保存量から創ることができるみたいだ。

(物理)運動量保存はエネルギー保存則? その10、   http://akimpotos.blogspot.com/2012/01/10.html
(物理)運動量保存はエネルギー保存則? その11、  http://akimpotos.blogspot.com/2012/01/11.html

つまり最後には古典的なものでは(特殊相対性理論で V<<C の近似域では).

m1 + m2 = m1 + m2

 質量は保存して当然と思っていたけど特殊相対性理論理論では質量もまた速度により変わります。
そこで、特殊相対性理論のエネルギーを微分して運動量をだしたのと同じ要領で運動量を更に微分してみると(相対速度で微分なので等式の関係が保たれているはず)

結果は γv1*m1  + γv2*m2  = γu1*m1  + γu2*m2   となりました。

逆回しでいけば積分で      質量-> 運動量 -> エネルギーとだしていけます。 (d(B+v)=dBで積分)

いままで  m1 + m2 = m1 + m2  はあまりにも自然で当然と思い込んでいたのですが、特殊相対性理論の速度を含んだ等式をみるとひょっとして質量の保存も法則であるかもしれない、そんな気さえしてきました。 とにかくエネルギー関係というのはトリビアてんこ盛りという感じ。
はじめ差分でだした時は面白い トリビアもあったもんだと思っていましたがこの頃はなんだかキミガワルクナッテきたそんな気さえします。趣味で楽しむのは気楽だけど本職の物理屋さんになるのはこりゃあ大変だな〜。

----------------------------------------------
/* [wxMaxima: input   start ] */
kill(all);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
cov:(B+v)/(1+B*v/C^2);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
gamma:1/sqrt(1-cov^2/C^2);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
moument:diff(gamma,B,1)*m*C^2;
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
ev(moument,B:0);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
ratsimp(%);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
ev(%,v:cov);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
diff(%,B);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
ev(%,B:0);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
ratsimp(%);
/* [wxMaxima: input   end   ] */
----------------------------------------------

2012年2月5日日曜日

(物理)運動量保存はエネルギー保存則? その15

久しぶりに2chの質問したスレを見に行ったら188さんよりレスあり。
ニュートンは運動量保存を定義としていたとのこと、意外だ!!
ひょっとして、うーーーーんどうなんだろう。作用反作用の法則があるからやはり法則を表すものとしていたはずだと思っていたんだけど。

2012年2月4日土曜日

(物理)運動量保存はエネルギー保存則? その14

エネルギー保存法則の本当の意味というか真髄がやっと理解できた。
前回エネルギーの計算で宇宙船が加速したとしようが外の観測者が加速したとしようが区別がつかないという事に気がついたが、つまりエネルギー保存の法則の真髄(のうちの一つ?)はこういう事なのではないでしょうか?

「エネルギー保存の法則は観測者が静止して観ていようが、つまり宇宙船の中で静止して観ているいる観測者でも、 また相対速度が定速度で観ている観測者であろうが、つまり宇宙船の外で静止して観ている観測者であろうが、
はたまた、上の場合で観測者が加速度運動して観ていようが、とにかくすべての場合で保存する。…という法則である」

もちろんそれぞれの観測者が観測するエネルギーは当然違います。特に加速度運動している観測者は刻一刻と観測するエネルギーが増減しているはずです。しかし共通しているのは全ての観測者でまた全ての時点でエネルギーは保存するという事です。

つまり、これは  「エネルギー保存の相対性原理」とでもいうようなものではないでしょうか?
そうであれば今までの運動量導出のメカニズムが全て納得できます。

まず、差分で導出できる場合ですが
http://akimpotos.blogspot.com/2012/01/blog-post_19.html
ーーーーーーーーーーーーーーーーーーーーーーーーー
B 地球の速度、 v1,v2 球の衝突前の速度、 u1,U2 球の衝突後の速度、 m1,m2 球の質量
式1 地上で m1v1^2 + m2v^2 = m1u1^2 + m2u2^2
式2 宇宙から m1(B + v1)^2 + m2(B + v2)^2 = m1(B + u1)^2 + m2(B + u2)^2
式3 = 式2 - 式1 m1(B^2 + 2Bv1) + m2(B^2 + 2Bv2) = m1(B^2 + 2Bu1) + m2(B^2 + 2Bu2)
で、式3を整理すると運動量は m1v1 + m2v2 = m1u1 + m2u2
ーーーーーーーーーーーーーーーーーーーーーーーーーー
これは観測者が静止して観ている場合です。

一方微分で導出した場合、これは観測者が加速度運動している場合です。
相対速度Bで微分するという事の意味はBの微小変化、つまり加速度運動でのエネルギーの変化を示しています。
エネルギー保存はこの微小変化でも成立しなければならないという事です。
そしてエネルギー保存が成立するためには差分や微分の結果である運動量も保存しなければならないという事が導き出せます。

(物理)運動量保存はエネルギー保存則? その10、   http://akimpotos.blogspot.com/2012/01/10.html
(物理)運動量保存はエネルギー保存則? その11、  http://akimpotos.blogspot.com/2012/01/11.html

あと、どうしてエネルギー保存の等式からベクトルである運動量がでてくるのかという問題は
(物理)運動量保存はエネルギー保存則? その2 、 http://akimpotos.blogspot.com/2012/01/2.html
にあるように一次元の座標系ではベクトルは代数や微分で扱えるという事でいけそうです。
なので差分でだしたエネルギー差の

B(m1v1 + m2v2 ) =  B(m1u1 + m2u2) の項は本来三次元座標系ではベクトル演算のはずです。
それは内積でないといけないはずです。とりあえず二次元で想像するとわかりやすいですが、ベクトルBが一次元の軸上にあるv1等のベクトルに作用するのはそのcos成分だからです。参考 http://en.wikipedia.org/wiki/Elastic_collision  の Two- and three-dimensional


で、運動量保存は法則か定理とか? という問題ですが、差分でだした場合も微分でだした場合も結局観ているのはエネルギー差です。これがエネルギー保存の法則に従っているということです。  どうやら法則の手のひらからは飛び出してはいないようです。

なので、今は私個人の感想ですが、どうやら運動量保存も法則のようだ…という事に落ち着きそうな気がしてます。
それにしても、はじめはちょっと面白いなという程度で、早々に切り上げるつもりだったのですが相談した2chの方々の指摘が気になり調べて行くうちにここまできてしまいました。2chで相談に乗ってくれた方々ありがとう。並進対称性とベクトルであるとの指摘はエネルギー保存の法則の真髄の一つに気づかせてくれたものでした。それにしてもエネルギー保存の法則に相対性原理があったとは気がつきませんでした。  世に運動量保存は法則であると言われているのもそれがあるからでしょうか?
あとはせっかくここまできたのだからMAXIMAの勉強がてら特殊相対性理論での弾性衝突を仕上げて見るつもりです。
ところで、MAXIMAで何乗までの式が解けるのか試してみました。三乗が限度のようです。連立させるのは運動量でないと解けませんでした。 解はやはり三つでてます。
弾性衝突では衝突した場合としなかった場合の二つ解が無いといけないのでやはりエネルギーは二乗で無いといけないようです。

/* [wxMaxima: input   start ] */
solve([m1*v1+m2*v2=m1*u1+m2*u2,
m1*(v1)^3+m2*(v2)^3=m1*(u1)^3+m2*(u2)^3],[u1,u2]);
/* [wxMaxima: input   end   ] */


2012年2月3日金曜日

(物理)運動量保存はエネルギー保存則? その13

MAXIMAが面白くなってきたので、特殊相対性理論の弾性衝突をしている途中。
どうやら、解はない模様、なので数値解を求める方法はないか模索中。
3Dグラフで表示してもみたい。
ところで、MAXIMAでもエネルギー保存だけで弾性衝突後の速度をだす方程式を解くことができるかやってみた。一発で解けた、瞬殺だね。MAXIMAのなかってほんとどうなってんのだろう。

しかし、エネルギー保存の式はほんとうに不思議だ。 よくある例えで巨大な宇宙船の中での弾性衝突と宇宙船の外からみたものとは宇宙船の速度Bとすると明らかに大きな差があるとすると、
宇宙船がそこまで加速したという前提でいるのだけど、宇宙船の外の観測者(例えば1mmのちっちゃい宇宙船に乗った宇宙人とか)が加速してもいいわけで、その場合巨大宇宙船が加速に要するエネルギーと観測者のみが加速するエネルギーとは明らかに大きな違いがあるのに観測者からみて「巨大宇宙船の持っているエネルギー」を計算する時は現在の速度で計算するしか仕方ない。(あくまでも持っていると計算できるエネルギーのことで何か他の対象物と衝突する時に影響するエネルギーのことではない) 
つまり、宇宙船が加速したとしようが観測者が加速したとしようが区別がつかない。
してみると、Bで微分するということは観測者が加速したという影響をみているわけだ。
巨大宇宙船の中で球を発射した後宇宙船が加速しても球と外の観測者の関係は変わらないよね。あと、エネルギー保存の式、

m1*v1^2+m2*v2^2=m1*u1^2+m2*u2^2

これはただの4変数の数式…と物理から離れて冷静にみるとこれの解は無限にあるよね。
v1が速度だという思い込みで何の疑いもなく(B+v1)としているけど、これってかなりの条件を等式に与えているような気がする。 四つの変数に共通に足してもなお等式であれというのはなるほど並進対称性。?とかいうものの典型例なのかもという気もします。

/* [wxMaxima: input   start ] */
kill(all);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
solve([m1*v1^2+m2*v2^2=m1*u1^2+m2*u2^2,
m1*(B+v1)^2+m2*(B+v2)^2=m1*(B+u1)^2+m2*(B+u2)^2],[u1,u2]);
/* [wxMaxima: input   end   ] */


2012年1月31日火曜日

(物理)運動量保存はエネルギー保存則? その12

今までエネルギー保存の法則から運動量保存を見てきた。「(物理)運動量保存はエネルギー保存則? その1」 では小学生でも解けそうな差分(引き算)から導き出した。 世にあまたある運動量(らしきもの?)の導き方としては最簡単なものの一つじゃあないかしらん。
運動量導出コンテストがあったら優勝しそうだ。
特殊相対性理論のエネルギー保存則からは微分で導き出した、(運動量対応分 γ*m*v  そのものがずばり出てきたのにはプチ感動)微分もある意味ある地点の差分ともいえるので、とにもかくにもらしきものがでてきた。
ところで、式をよくよく見ると別に次数は何次でもかまわないことにきずいた。

たとえば3次式では  (v1+B)^3  + (v2+B)^3 = (u1+B)^3 + (u2 + B)^3

これをBで微分して B-->0 とすれば v1^2 + v2^2 = u1^2 + u2^2  となる・・・・・ええと、これはなに・・・・。  最後まで微分したら定数にもなるし。正直よくわからんが 「エミーネータさんの定理」にかんけいあるのかしらん。
http://ja.wikipedia.org/wiki/%E3%83%8D%E3%83%BC%E3%82%BF%E3%83%BC%E3%81%AE%E5%AE%9A%E7%90%86

wiki では「系に連続的な対称性があればそれに対応する保存則が存在することを主張するものである。」とあるが、この対応は一つに限られるのだろうか?

まあ内容を見てもちんぷんかんぷんです。ハイ、EMANさんとこで解析力学本格的に勉強してみようかな。

しかし、上の式を見てみるとまず最初の式に保存則があるとすれば(= の関係ありと仮定するということ、共通の数学的操作を施せること・・・・)、N次では N-1次の保存関係があり、さらにまた微分をしていくといくらでも保存関係が存在するような気がする。

また関数は連続微分できればテイラー展開できることも思い起こすと・・・、必ず
つまり、「ある保存関係があれば、必ず別の保存関係が存在する」ということがいえるのじゃあないだろか?  私はこれを「保存量は一つじゃないかもの定理」と呼びたい。

酒を飲みながら書くとずいぶんと気安くかけるあなあ。

ところで、フリーの数式処理ソフトのMAXIMA、勉強中なんだけどこれ本当にいいねえ。 これ作ってくれた人ありがとう。
これで特殊相対性理論の速度合成を出してみたのだけど、ほんとたすかるわあ。 しかしいろいろなサイト見たけど速度合成、素直に数式(逆行列)でだせばよいのに何でああわからないんだろう?
物理だからいろいろ説明するためにかもしれないけどよくよく考えるといつの間にか対象が光速で走っているものがあったりして・・・。素直に斜交座標(の図で説明して)と逆行列で出せばいいのに。
式を以下に載せておくのでMAXIMAにコピーすれば使えます。
詳しい説明は無いのでわかりにくいですけど、シナリオは U space とあるのがロケットの中で、v space とあるのが ロケットの中で動く点で(ロケットの中の人が見て)よくある光路図の列車のたとえで列車のお尻の点になってます(時間軸の上のみの点になります)・・・・て書ききれないな。まあいいや。もっと簡単に座標1段でも出ますけど。(ロケット中の座標でも、この場合時間軸と距離軸に値がありますが時間と距離の読みはγ倍すればよいです)

-----------------------------------------------------------ここから
/* [wxMaxima: comment start ]
u space
   [wxMaxima: comment end   ] */
/* [wxMaxima: input   start ] */
beu:u/c;
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
gmu:1/sqrt(1-beu^2);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
tsu:gmu*matrix([1,-beu],[-beu,1]);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
temp1:invert(tsu);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
ratsimp(temp1.tsu);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: comment start ]
v space
   [wxMaxima: comment end   ] */
/* [wxMaxima: input   start ] */
bev:v/c;
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
gmv:1/sqrt(1-bev^2);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
tsv:gmv*matrix([1,-bev],[-bev,1]);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
temp2:invert(tsv);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
ratsimp(temp2.tsv);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: comment start ]
   [wxMaxima: comment end   ] */
/* [wxMaxima: input   start ] */
outvct:matrix([gmu*gmv*(c*t)],[0]);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
temp3:temp2.temp1.outvct;
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
temp3[2]/(temp3[1]/c);
/* [wxMaxima: input   end   ] */
/* [wxMaxima: input   start ] */
ratsimp(%);
/* [wxMaxima: input   end   ] */
-----------------------------------------------------------ここまで

2012年1月28日土曜日

(物理)運動量保存はエネルギー保存則? その11

特殊相対性理論ではエネルギーから微分で運動量保存をだしたが、近似域でも同様に微分からでも導き出せる。

近似域のエネルギー保存の式

式2 宇宙から m1*(B + v1)^2 + m2*(B + v2)^2 = m1*(B + u1)^2 + m2*(B + u2)^2

これをBで微分すると

2*m1*(B + v1) + 2*m2*(B + v2) = 2*m1*(B + u1) + 2*m2*(B + u2)

これで、B = 0 とすると

2*m1*v1 + 2*m2*v2 = 2*m1*u1 + 2*m2*u2

となり運動量保存の関係がでてきた。

2012年1月27日金曜日

(物理)運動量保存はエネルギー保存則? その10

運動量保存を削り出すにはやはり特殊相対性理論で元から考えないといけないようです。
特殊相対性理論ではエネルギーは γ*m*C^2です。今回も2体の弾性衝突では
WikipediaのElastic_collision にあるOne-dimensional Newtonian と同じようにエネルギー保存の式をたてます。 今回は数式処理ソフトのmaximaを使ってみます。結果はイメージで載せることにします。
まず、前提条件ですが、今度はある宇宙船の中で弾性衝突しているとします。Cは光速
B 宇宙船の速度、宇宙船の中では、v1,v2 球の衝突前の速度、 u1,U2 球の衝突後の速度、 m1,m2 球の質量
特殊相対性理論ではこれを宇宙船の外から見た場合それぞれの速度は速度合成(covとします)によります。
cov = (B + V)/(1+B*V/C^2) です。
弾性衝突のエネルギー保存の式は、γv1 をv1のガンマ等、covv1をv1のcov等として
γv1*m1*C^2 + γv2*m2*C^2 = γu1*m1*C^2 + γu2*m2*C^2
となります。  γv1 =  1/sqrt(1-covv1^2/C^2) となり。v1,v2, u1, U2 について同じかたちなので
γ =  1/sqrt(1-cov^2/C^2)で考えることにします。運動量保存は速度Vの一次の式なのでこれを削りだせないかということで弾性衝突のエネルギー保存の式をBで微分します。これはガンマだけを微分すればよいので簡単です。
弾性衝突において v1,v2, u1, U2 は不変です。なのでこれで微分することはできません。
diff(gamma,B,1);の結果をみればわかるように微分できました。
これでBを0としますと結局宇宙船の中の人と外の人は同じことを観測していることになります。
diff(gamma,B,1)の結果でB=0としてみると
結果、 -m*V*(1-V^2/C^2)^(-1/2) =  m*V*γ となります。マイナスは約分で消えます。したがってこれの
v<<C の時の近似値は m*V となり運動量保存則の近似がでてきました。
これと同じ結果は 特殊相対性理論でのエネルギーの部分 m*V*γ*C で保存則が成立するとした場合と同じになります。 ただし、これはあくまでもエネルギーであって、今回の場合は運動エネルギーγ*m*C^2のみが保存するとした場合のみから計算だけで導き出せました。つまり運動量保存則は定理であるといえるのでしょうか?.  それにしても運動量というのがやはり相対適な関係から出てくるのには驚きますね。
参考  http://en.wikipedia.org/wiki/Momentum    の Modern definitions of momentum

(物理)運動量保存はエネルギー保存則? その9

今日は休暇
EMANさんの掲示板には受理されなかったようです。
仕方ないので自分で考えることにしました。
特殊相対性理論のエネルギーの式を使って運動量保存を削り出せないかと思案中。

2012年1月23日月曜日

(物理)運動量保存はエネルギー保存則? その8

いろいろな意見を求めて有名サイトさんに教えをこうことにした。
今日はEMANさんとこの談話室に投稿したが、受理されたが直ぐには反映されないようだ。
あせって2度も投稿してしまった。

2012年1月22日日曜日

(物理)運動量保存はエネルギー保存則? その7

それともう一つ、

7) 欧米がもし過去に失念しているものとしても、教育用として復活させることができるとしたら、古典物理学的な歴史で日本が時間差で貢献というか、割り込んだというか、何か愉快である。

アア、いかん、もはや妄想に入り込んでいる。 ○| ̄|_ まあ仕方ないよなほとんどromだけど2chネラーだから

(物理)運動量保存はエネルギー保存則? その6

このような忘れられたかのような古典物理で今更あーだこーだとほじくり返す意義について思ったことですが
一次元に限定してもこれが正しいと仮定した場合ですが、古典物理学教育用としての意義はあるのではないでしょうか。
なぜなら

1) 運動量の導出が数式ではっきりわかること。
2) 運動量保存はエネルギー保存の法則からのみ導き出せるとするなら、これは定理である
3) 一次元とはいえ、運動量がベクトルであることが言える、次のベクトルとしての解釈につなげることができる。
4) 相対的なエネルギー分のB・Vはベース速度のBがB=0(B->0)でも運動量部分Vは生きていると考えられるという物理学的な解釈をすること。
5) 球の弾性衝突であれば実験で確認しやすい
6) 特殊相対性理論での近似としての運動量が古典物理でも相対性からだせること。

とひねり出しましたがどうでしょうか?

(物理)運動量保存はエネルギー保存則? その5

運動量が相対性から出るのならハミルトニアンとかも結局エネルギー保存の相対性のものではないのかしらん。

(物理)運動量保存はエネルギー保存則? その4

3次元での二つの球が衝突する場合でも結局1次元での玉の衝突と同じではないのかと思う。
なぜなら、二つの球の走る直線を含む平面の座標系で考えれば2次元になる。
更に二つの球が直線衝突する座標系で考えれば1次元になる。
全体でどうなるかはちゃんと数学的に記述しなければならないのだけど…
今忙しいので今度暇ができたらトライしてみようかな。

2012年1月21日土曜日

(物理)運動量保存はエネルギー保存則? その3

(物理)運動量保存はエネルギー保存則? その2 で運動量はベクトルで扱うという意味について思ったことを書き漏らしているので補足します。

1) 速度は本来ベクトルであることからエネルギーの二乗部分の内積は

(B+v)・(B+V)=B・B+2B・V+V・V とすると 従って B・B と V・V は内積でスカラとなり
差分で残る 2B・V を約分していくと結果運動量ベクトルの等式として残ったのではないかということです。
元々速度をベクトルであると扱えば、運動量というのは速度の一乗項なのですから
運動量もまたベクトルであるといえるのでしょうか?
ここいらの本源的意味を理解するには私では力足らずです。
だれかここを見られた方で良い資料があれば教えてください。(お金がないので無料にかぎりますが^^);